多视角三维重建 · 结果总览
在不提供相机内外参的前提下,先用 COLMAP SFM 从 72 张环绕图像推测相机参数,再用 MVS(自编平面扫描)与 NeRF(自编 PyTorch)重建场景的密集点云表示。 下方点云可在浏览器中交互查看(拖动旋转 / 滚轮缩放 / 右键平移)。为保证网页流畅,点云已下采样到 25 万点, 完整点云见「完整数据下载」。
图像 72 视角
分辨率 800×800
GT 点云 30 万点
SFM 重投影误差 0.51 px
GPU RTX 5060(本机训练)
MVS 物体区域 Chamfer
21.3 cm
NeRF 物体区域 Chamfer
19.2 cm
MVS 全场景 Chamfer
1.79 m
NeRF 全场景 Chamfer
1.69 m
交互式点云查看器
加载中…
拖动旋转 · 滚轮缩放 · 右键平移
重建结果渲染图
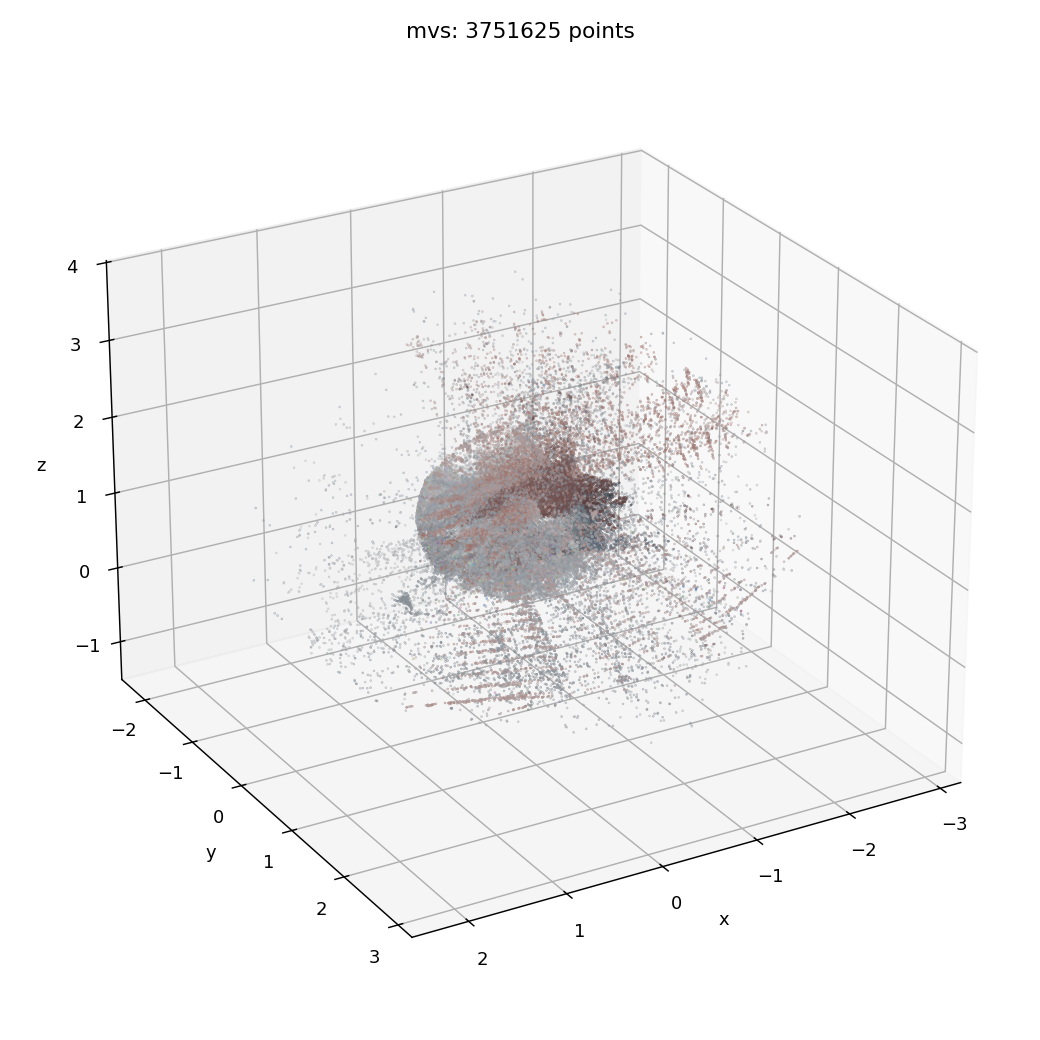
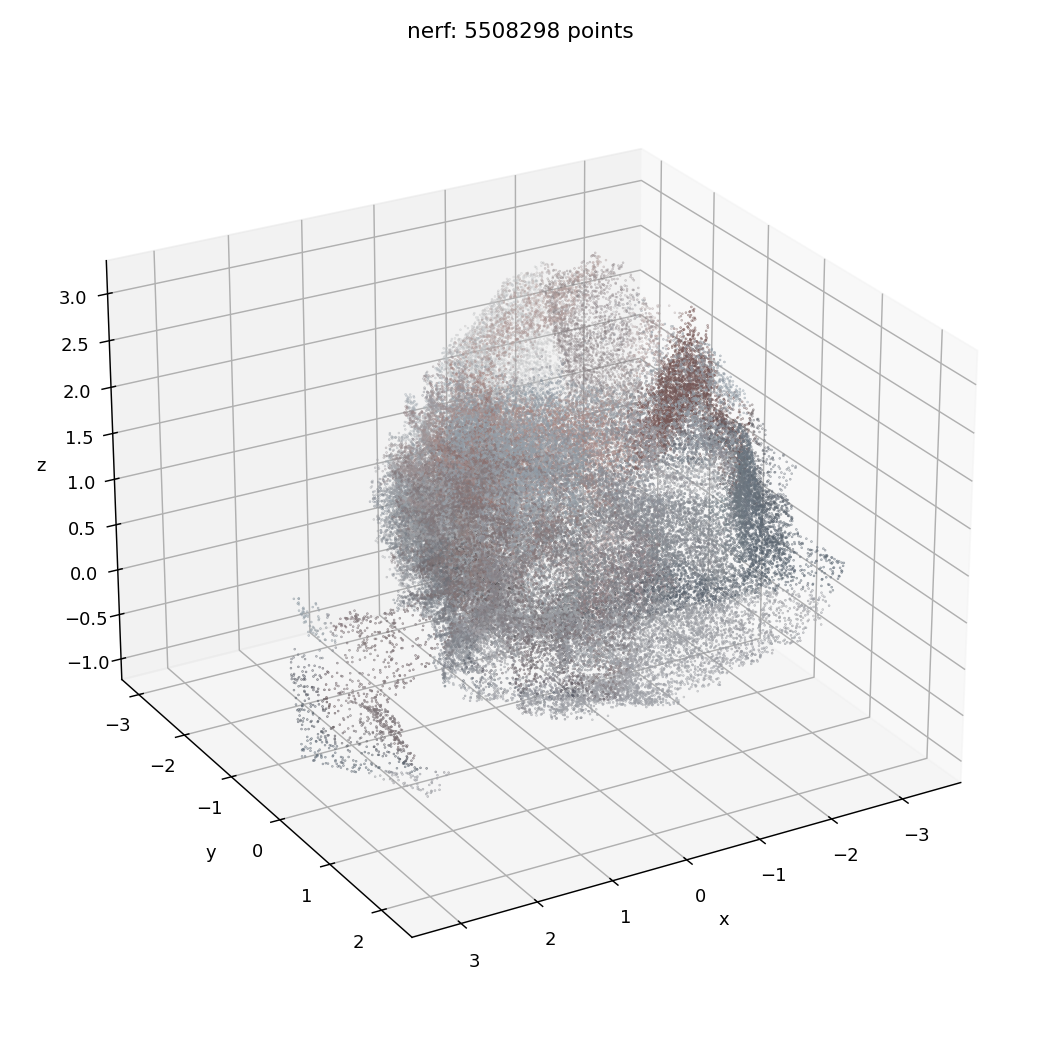
定量评估(与真值对比)
| 方法 | 全场景 Chamfer (m) | 物体区域 Chamfer (cm) | recon→GT 均值 (m) | GT→recon 均值 (m) |
|---|---|---|---|---|
| MVS(自编平面扫描) | 1.79 | 21.3 | 0.144 | 0.101(中位) |
| NeRF(自编 PyTorch) | 1.69 | 19.2 | 0.178 | 0.139(中位) |
说明:全场景 Chamfer 偏大主要来自无先验 SFM 的 bas-relief 尺度/深度漂移与对掠射地面覆盖不足; 仅看静物本身(物体区域)两种方法均达 14–22 cm 量级。详见项目报告。
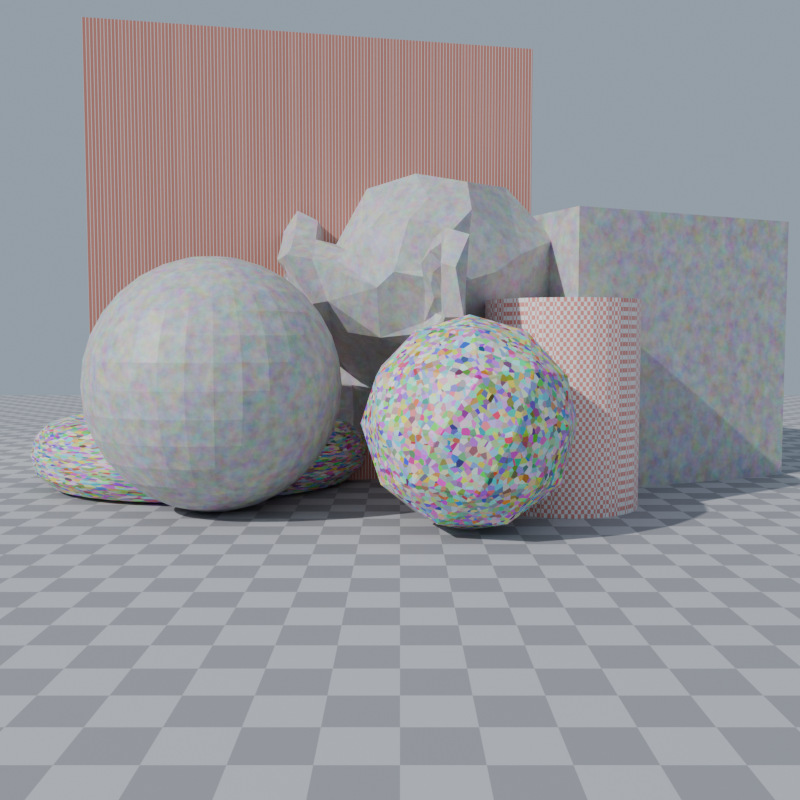
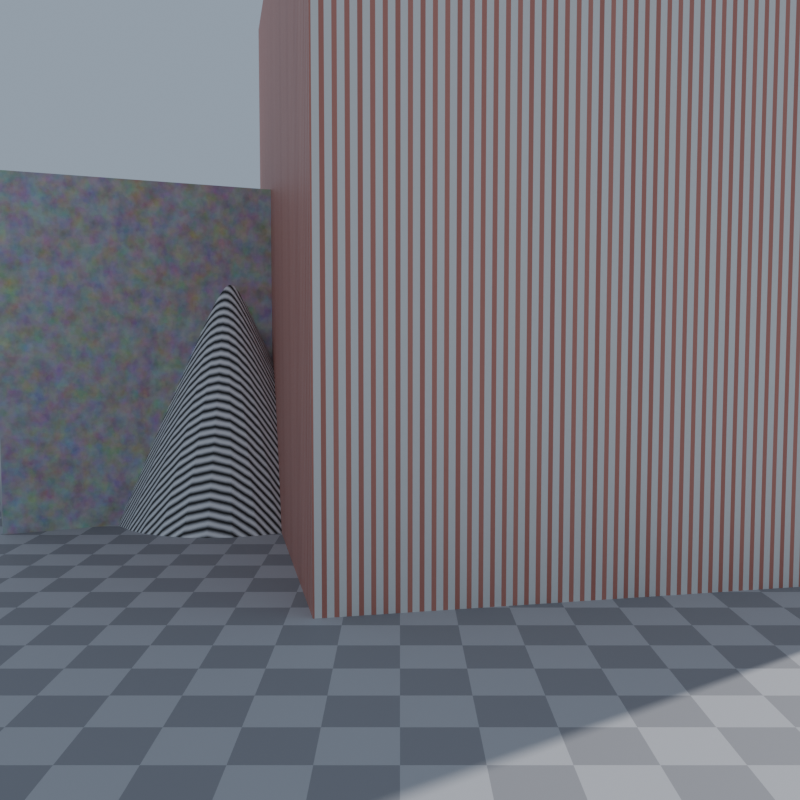
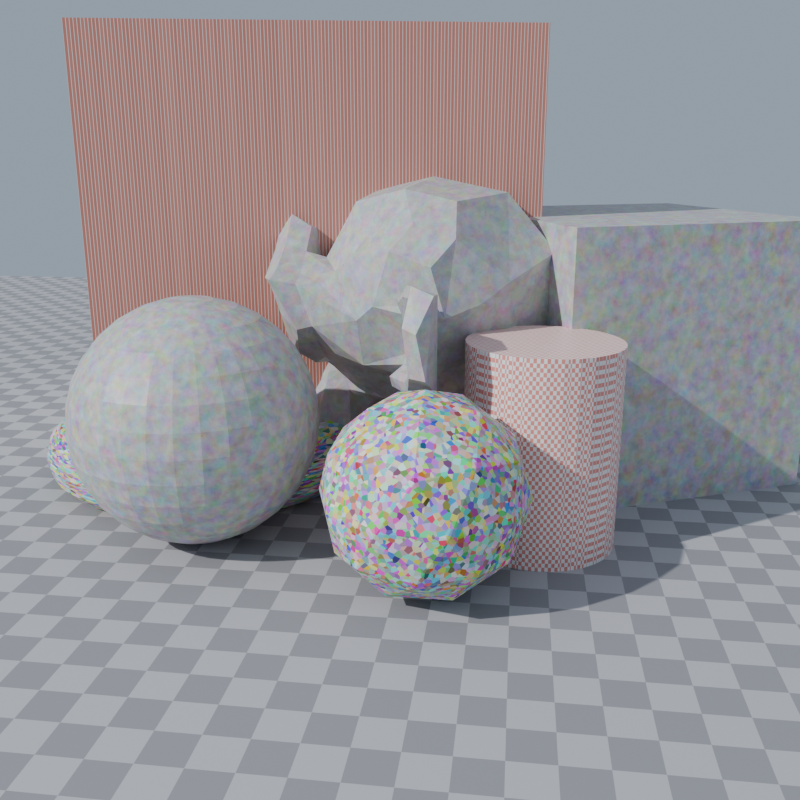
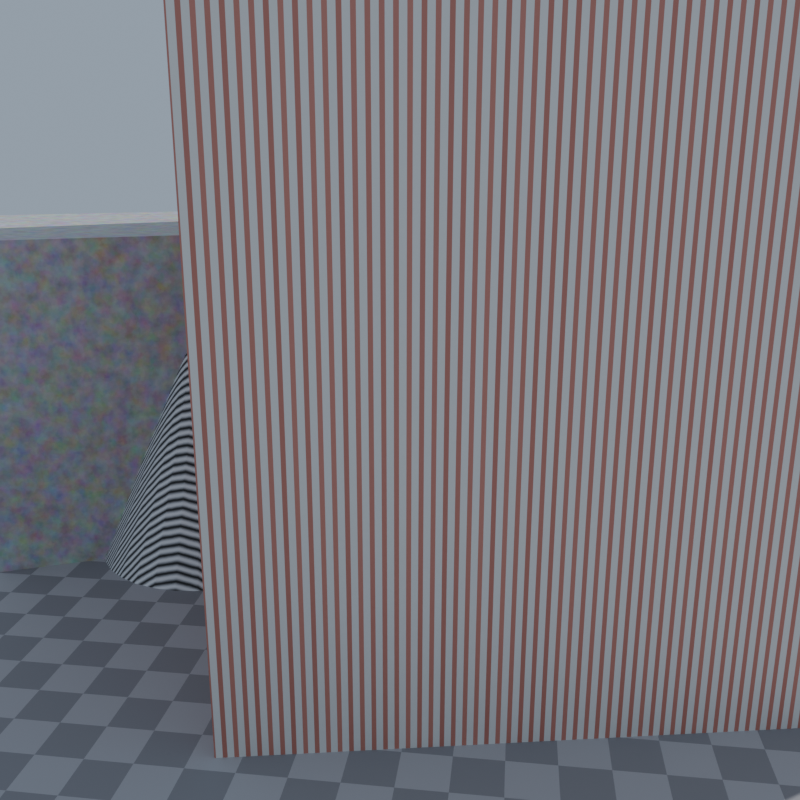
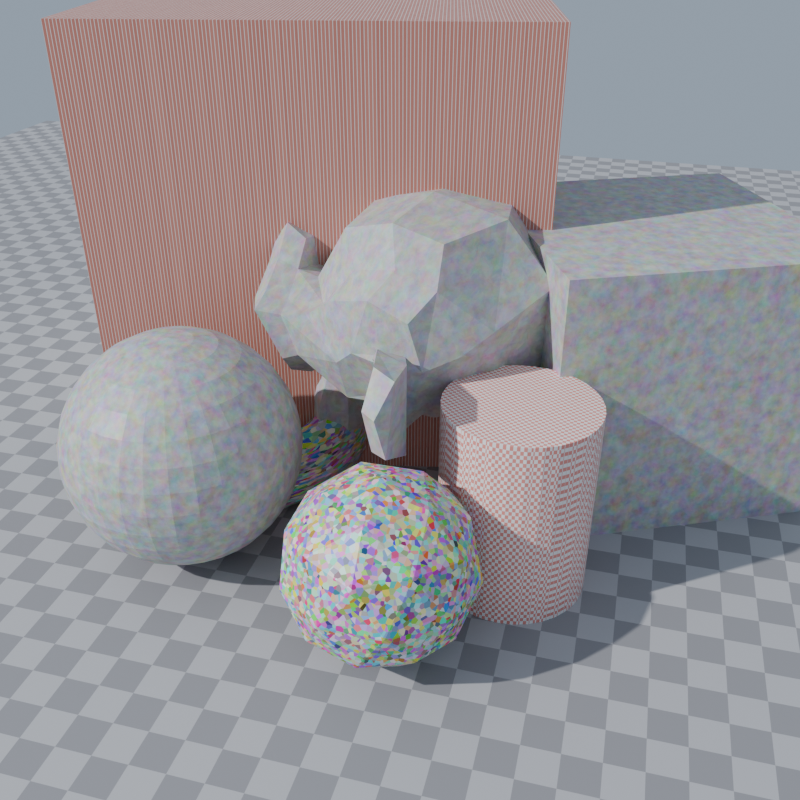
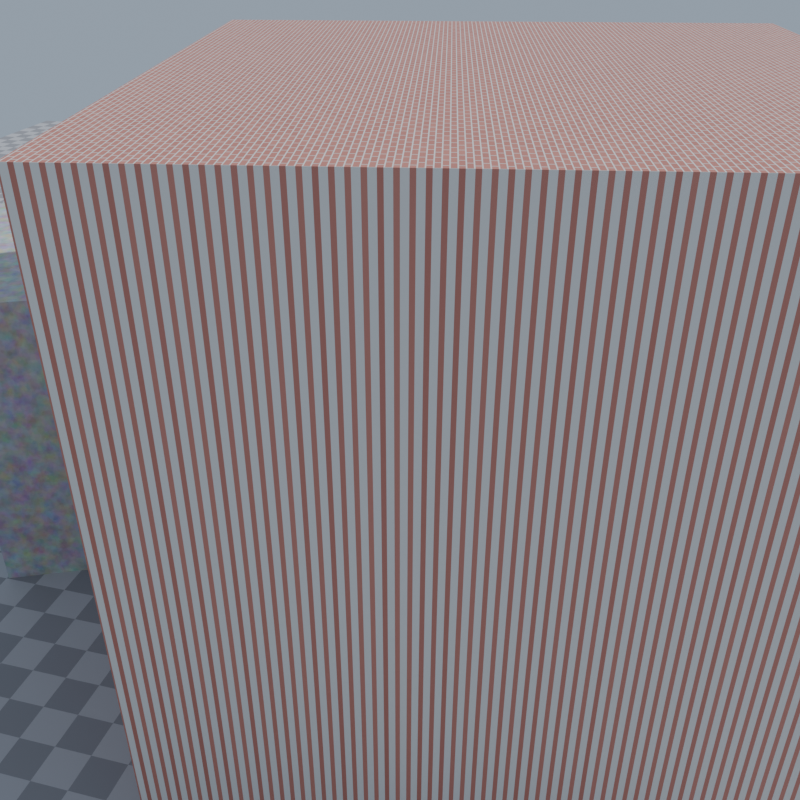
数据集样本帧
完整数据下载
以下为完整文件(原始分辨率 / 完整点数,体积较大)。点云查看器使用的是上面下采样后的版本。 全部原始文件可浏览 project/ 目录。
- 完整项目压缩包 (约 319 MB)
- 项目报告 report.md (约 10 KB)
- 真值稠密点云 GT (30 万点 · 约 20 MB)
- MVS 重建点云 (375 万点 · 约 152 MB)
- NeRF 重建点云 (550 万点 · 约 224 MB)